
前節では、畳み込み(Convolution)によって入力信号とインパルス応答(Impulse Response)を組み合わせると、システムの出力が得られることを説明しました。
では、そのインパルス応答を目的に合わせて設計できるとしたら、信号の周波数特性や時間特性を自由に変えられるのでしょうか。
この考え方を実現したものが、FIRフィルター(Finite Impulse Response Filter:有限インパルス応答フィルター)です。
FIRフィルターは、設計したインパルス応答を入力信号へ畳み込むことで動作するデジタルフィルターです。つまり、前節で学んだ畳み込みを実際の信号処理へ応用したものと考えることができます。
なぜ「有限インパルス応答」と呼ばれるのか
FIRは Finite Impulse Response の略で、日本語では有限インパルス応答フィルターと呼ばれます。
「有限」とは、インパルス入力を与えたときの応答が、有限時間で必ずゼロになることを意味します。
例えば、あるFIRフィルターのインパルス応答が64サンプルで終わる場合、65サンプル目以降の応答はすべてゼロになります。
つまり、入力信号の影響は一定時間だけ残り、その後は完全に消えます。
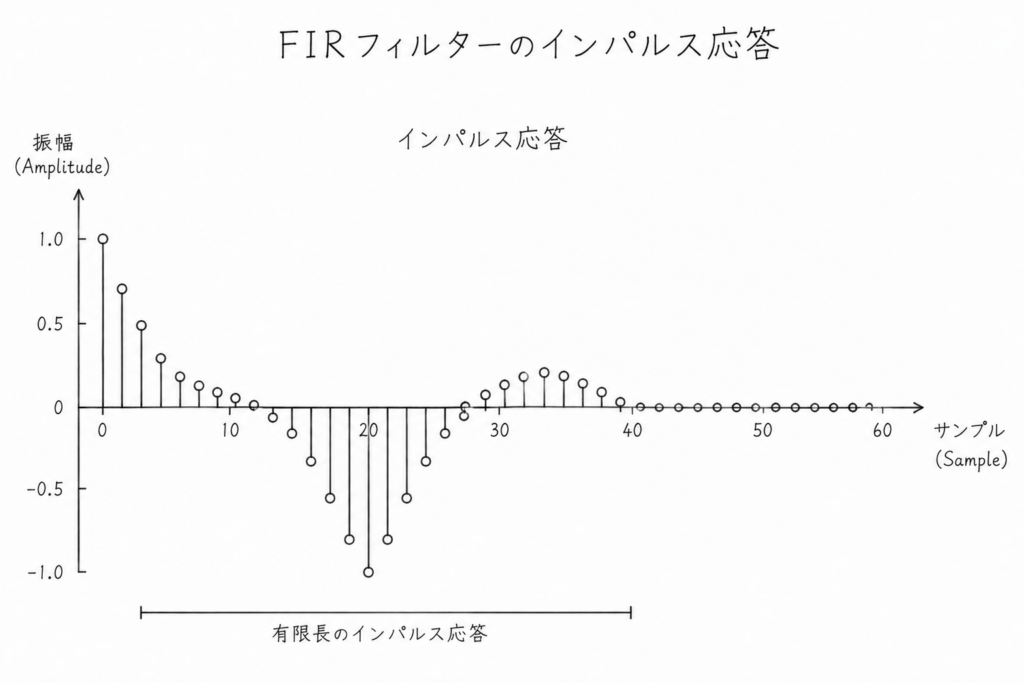
[図 3-5-1 FIRフィルターのインパルス応答]
このように、インパルス応答が有限長で終了することが、「有限インパルス応答」という名称の由来です。
FIRフィルターではインパルス応答そのものを設計する
FIRフィルターの本質は、インパルス応答そのものを設計することにあります。
実際のデジタル信号処理では、このインパルス応答はフィルター係数(Filter Coefficients)として保存されます。
つまり、
フィルター係数=インパルス応答
です。
FIRフィルターは、この係数列を入力信号へ畳み込むことで出力信号を生成します。
入力信号を 、インパルス応答(フィルター係数)を 、出力信号を とすると以下のようになります。
- :出力信号
- :入力信号
- :インパルス応答(フィルター係数)
- :フィルター係数の個数(フィルター長)
DSPでは、この式に従って入力信号と各係数を順番に掛け合わせ、それらを加算することで出力を計算しています。
したがって、フィルター係数を書き換えることは、インパルス応答を書き換えることと同じ意味になります。その結果、異なる周波数特性や時間特性を持つフィルターを実現できます。
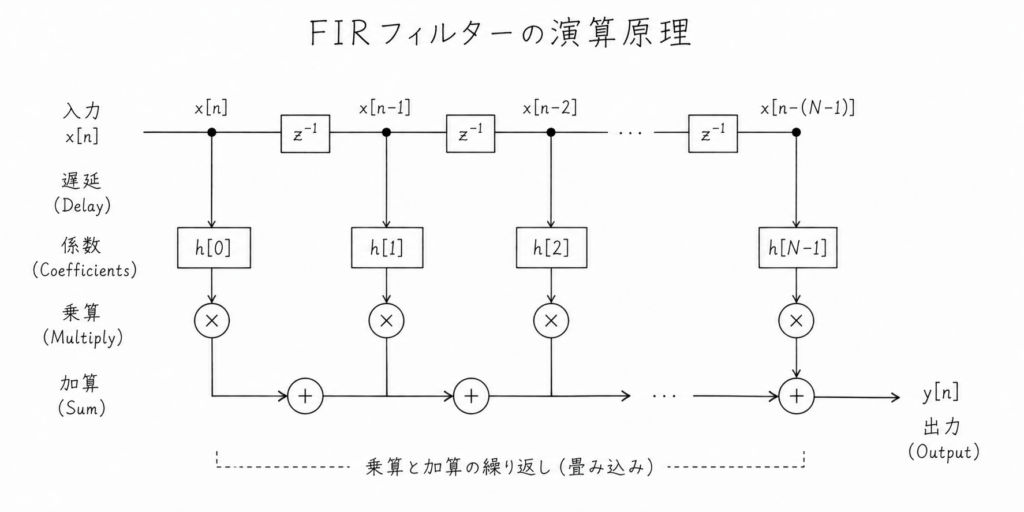
[図 3-5-2 FIRフィルターの演算原理]
FIRフィルターでは何を実現できるのか
インパルス応答を適切に設計すると、さまざまな周波数特性を実現できます。
例えば、
- 低い周波数だけを通すローパスフィルター
- 高い周波数だけを通すハイパスフィルター
- 特定の帯域だけを通すバンドパスフィルター
- 特定の周波数だけを減衰させるノッチフィルター
などは、すべてFIRフィルターとして実装できます。
さらにFIRフィルターは、振幅特性だけでなく位相特性も設計できることが大きな特徴です。
そのため、スピーカー補正、ルーム補正、デジタルクロスオーバー、測定用信号処理など、多くのオーディオDSPで利用されています。
位相特性や設計手法については、後続の節で詳しく説明します。
なぜオーディオで広く利用されているのか
オーディオでは、単に周波数特性を変えるだけでは十分ではありません。
例えば、
- スピーカーの周波数特性を補正する
- 左右スピーカーの時間特性を一致させる
- クロスオーバー特性を精密に設計する
- 室内補正フィルターを適用する
といった処理では、振幅特性と時間特性の両方を制御する必要があります。
FIRフィルターは、インパルス応答を直接設計できるため、このような用途に適しています。
一方で、フィルター係数が増えるほど計算量と処理遅延(レイテンシー)は大きくなります。そのため、実際のDSPでは必要な性能と利用できる計算資源とのバランスを考慮してフィルター長を決定します。
エンジニアリングノート
FIRフィルターは、フィルター係数を増やすほど急峻な周波数特性や高い設計自由度を実現できます。しかし、その代償として計算量とレイテンシーも増加します。
実際のオーディオ機器では、要求される性能とリアルタイム処理能力を考慮して、適切なフィルター長が選択されています。
まとめ
FIRフィルターは、有限長のインパルス応答を入力信号へ畳み込むことで動作するデジタルフィルターです。
フィルター係数はインパルス応答そのものであり、その係数を設計することで周波数特性や時間特性を制御できます。
また、「有限インパルス応答」とは、インパルス入力に対する応答が有限時間で終了することを意味します。
これに対して、理論上はインパルス応答が無限に続くフィルターをIIRフィルター(Infinite Impulse Response Filter)と呼びます。次節では、このIIRフィルターの仕組みとFIRフィルターとの違いを説明します。
参考文献
- [Oppenheim Schafer 2010] Alan V. Oppenheim and Ronald W. Schafer. Discrete-Time Signal Processing. 3rd ed., Pearson, 2010.
- [Lyons 2011] Richard G. Lyons. Understanding Digital Signal Processing. 3rd ed., Pearson, 2011.
- [Smith Filters] Julius O. Smith III. Introduction to Digital Filters with Audio Applications. W3K Publishing / CCRMA.